


具身智能,眼下是中国科技圈里最热的词之一。
资本在涌入,发布会在密集举行,人形机器人的视频在社交媒体上刷屏,流量和估值都在快速膨胀。中国信通院数据显示,2026年国内人形机器人市场规模预计将突破百亿元,工信部和国资委已联合发文,要求年底前完成百个以上高价值应用场景的落地验证。
热闹是真实的。但热闹背后的误解,同样真实。
7月2日,中国工程院院士、西安交通大学原校长郑南宁在浦东干部学院的一场演讲里,用相当直接的方式戳破了一个流行的混淆:"人形机器人只是具身智能的一种载体,不是具身智能的全部。"
这句话,值得整个行业认真听进去。
AI到底在做什么,又做不到什么
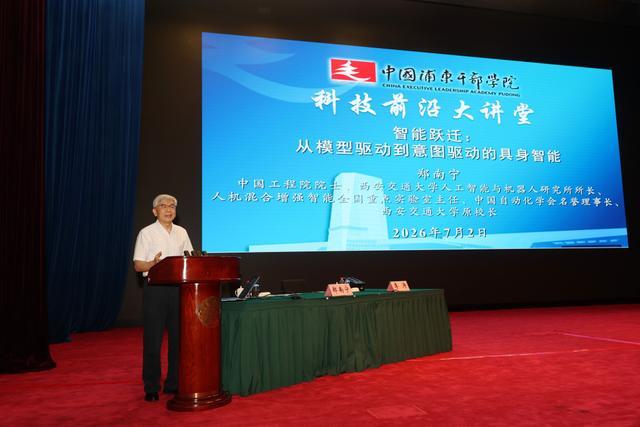
中国工程院院士、西安交通大学人工智能与机器人研究所所长、人机混合增强智能全国重点实验室主任、西安交通大学原校长郑南宁 主办方供图
要理解郑南宁的判断,需要先搞清楚今天的人工智能究竟是什么。
他的解释没有绕弯子:当前主流AI的本质,是用海量数据训练一个高维概率函数,目标是对输入和输出之间的统计关系进行拟合。大语言模型最核心的训练任务极其简单,预测下一个词,但当数据规模足够大、模型参数足够多,这个简单目标会在训练过程中倒逼模型学习语法、语义、知识和推理结构,最终产生"涌现",也就是模型突然表现出训练目标之外的复杂能力。
所以大模型看起来像在思考,不是因为它真正理解了世界,而是因为统计规律在足够大的规模下产生了类似理解的效果。
郑南宁用函数做比喻:AI不是记住了答案,而是学会了"输入到输出的复杂映射"。这个比喻准确,也揭示了局限所在。函数拟合的是已有数据的规律,遇到数据分布之外的情况,它就容易出错,这正是"大模型幻觉"的根源。
幻觉不只是偶尔说错一个数字,更深层的问题是模型缺乏对世界的结构化因果理解,语言生成由统计相关性驱动,而非由逻辑因果驱动。在单轮问答里,这个缺陷往往不显眼,但在需要多步规划、持续推理的复杂任务中,一个幻觉会像多米诺骨牌一样引发系统性误导。
这个判断在全球学界有相当广泛的共识。图灵奖得主杨立昆长期主张,单纯依赖语言预测的大模型路径不足以通向真正的通用智能,原因之一正是缺乏世界模型,也就是对物理因果关系的内在理解。郑南宁的分析,与这一判断在方向上高度一致。
真正的具身智能,在哪里落地
明白了这些局限,再来看具身智能的定义,就会清晰得多。
郑南宁的界定简洁而严格:具身智能要求系统能够与真实物理环境交互,在感知、决策、行为生成与环境反馈之间形成闭环,并通过这种闭环持续提升自身的智能水平,甚至改变系统自身的结构。
关键词是"闭环"和"真实环境"。演示视频里行走流畅的人形机器人,如果脱离了受控场景就无法正常运作,就不是真正意义上的具身智能,只是一个精巧的工程展示。
这个标准,把行业里大量的"演示型产品"从具身智能的范畴里排除出去了,听起来有点严苛,但其实正是行业真正需要的清醒。
更有启发性的是郑南宁给出的制造业落地路径。他描述了一个由三层能力构成的智能系统:第一层,将工艺参数纳入智能系统,持续识别生产过程中的改进空间;第二层,将产品最终技术指标输入系统,构建类似"检验工程师"角色的智能体,在生产过程中实时监督和调度;第三层,通过传感器和数字孪生技术,将物理生产状态完整映射到数字世界,实现全流程可视化和可干预。
这三层能力叠加,已经可以显著提升生产效率并降低故障率。更重要的是,产品进入市场后的运维数据还可以回溯到设计和制造环节,形成从使用到改进的完整闭环,这是广义上最典型的具身智能形态,而它的载体,不是人形机器人,是整个生产系统。
这个视角,对当前人形机器人热潮的投资者和从业者都有相当的参考价值。2026年国内人形机器人量产规模可期,但真正的竞争护城河,不会在形态上,而会在能否真正解决真实场景中的真实问题上。外壳可以复制,闭环能力不能。
九鼎配资提示:文章来自网络,不代表本站观点。


